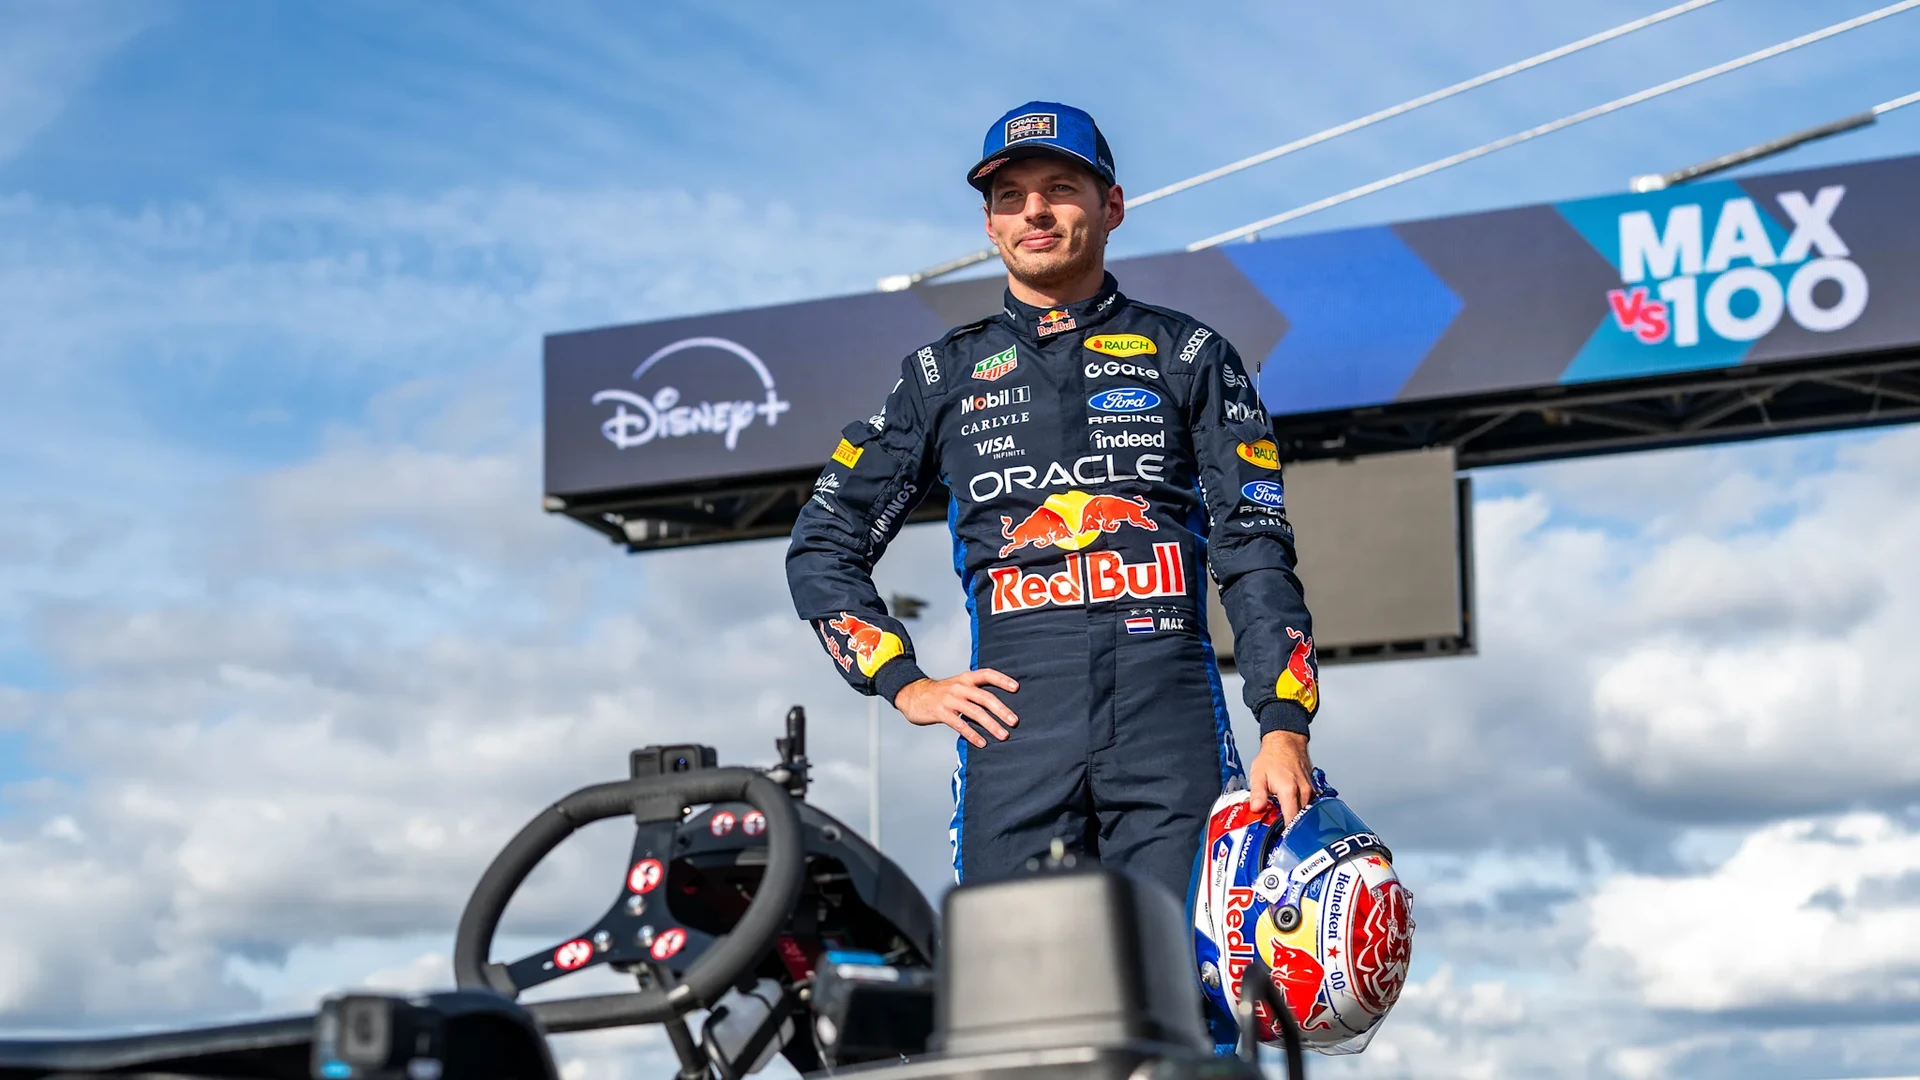
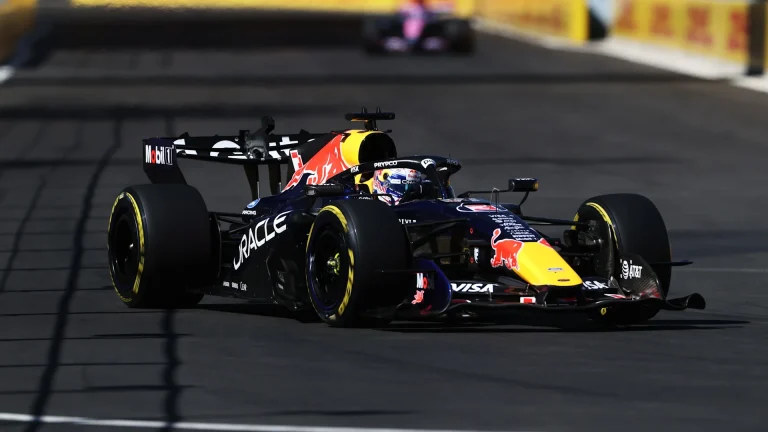
Max Verstappen은 99명의 상대 뒤에서 카트 챌린지를 시작해 14랩, 약 35분 만에 선두까지 올라섰다. 이 레이스는 전통적인 동등한 그리드 스타트가 아닌 추격전 방식으로 설계되어, Formula 1 챔피언에게 전체 필드를 추월할 수 있는 제한 시간을 부여했다. 그는 첫 랩에서 64개의 포지션을 상승했고, 6랩 만에 톱 10에 진입했으며, 트랙이 비워지면서 더 작고 조직적인 그룹을 돌파해야 했다. 결과는 흥미진진했지만, 교통 정리가 순수 속도와는 별개의 기술인 이유도 보여주었다.
Verstappen은 첫 랩부터 빠른 결정을 내려야 했다
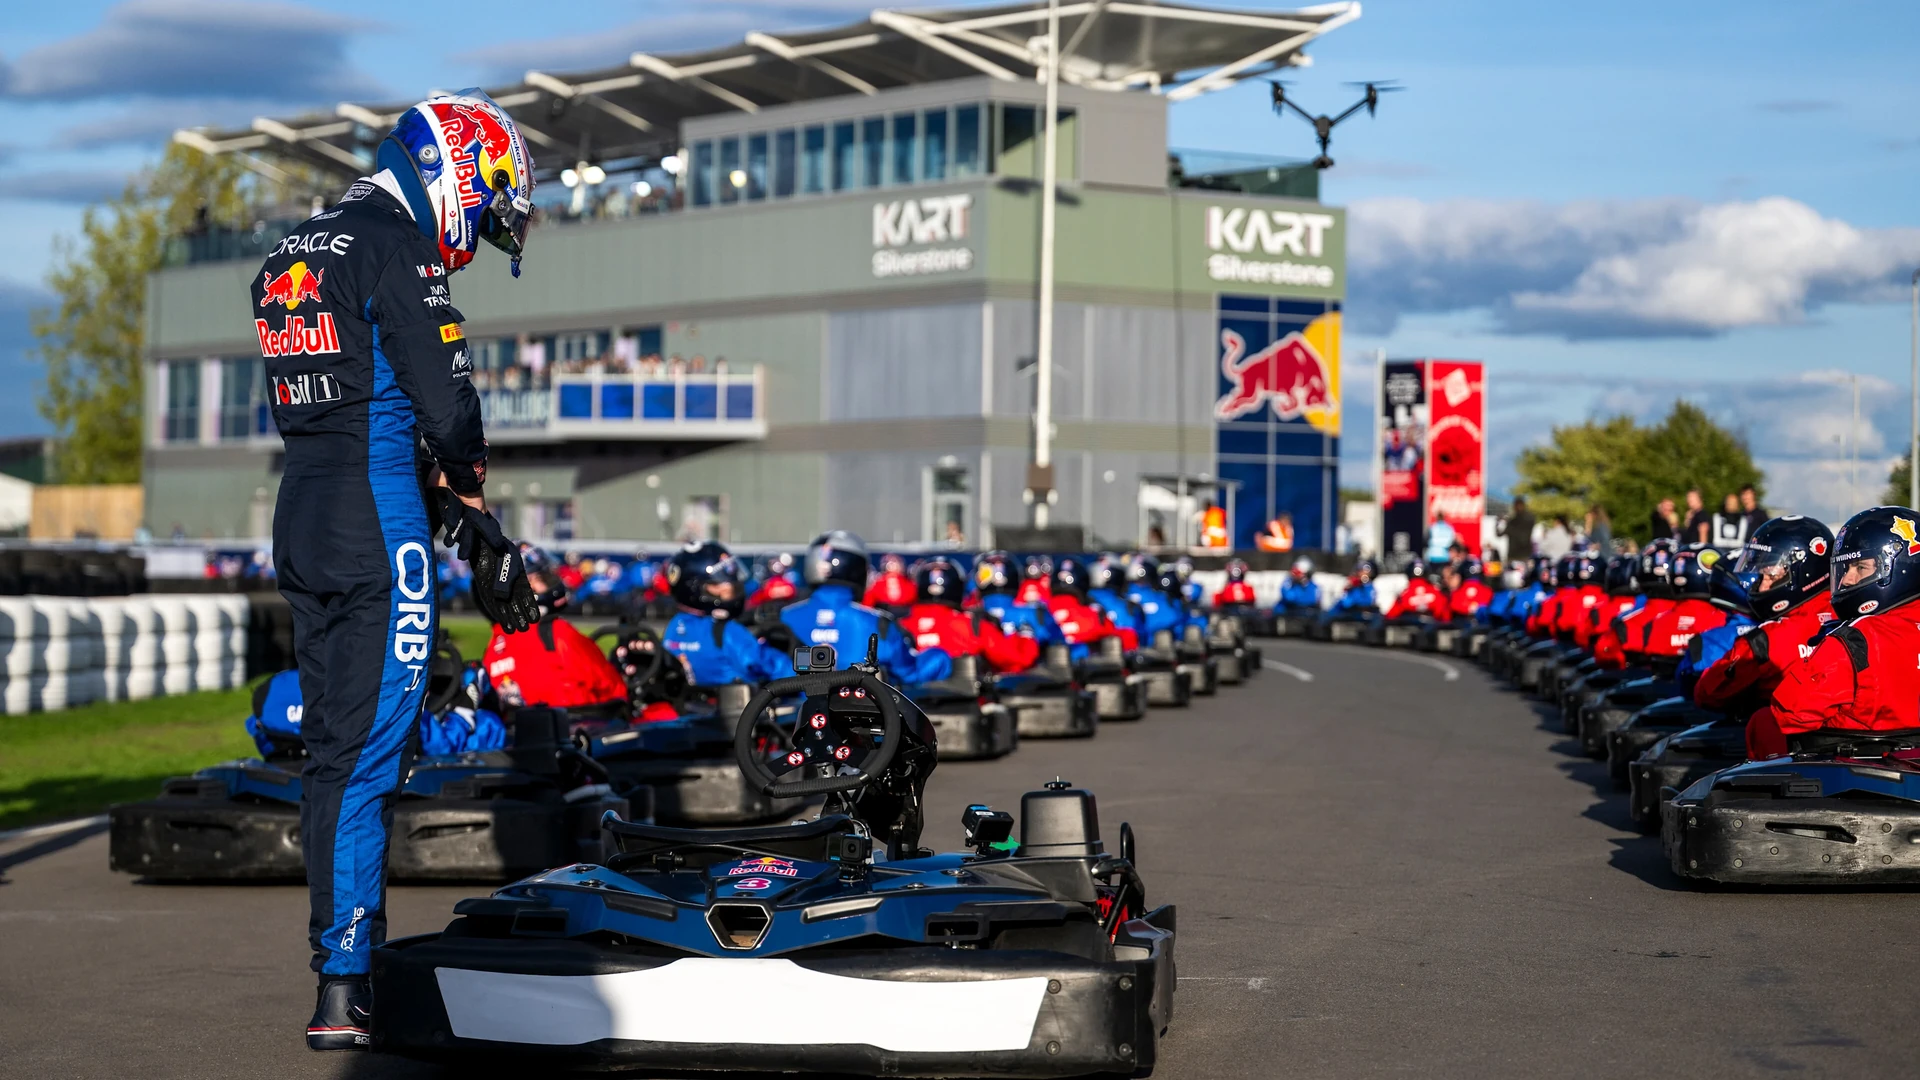
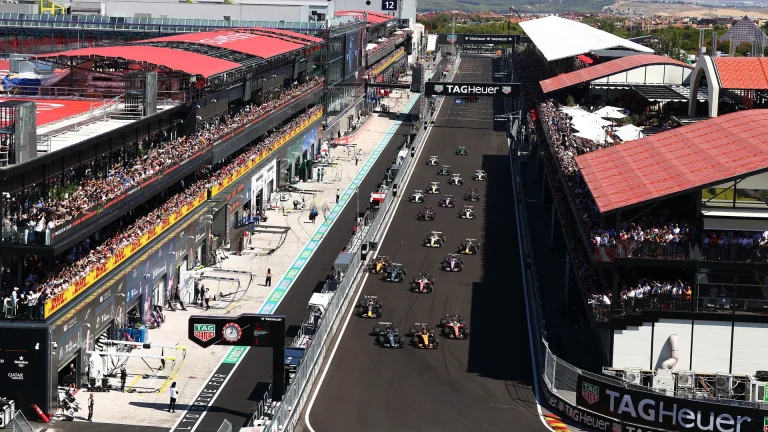
100명 중 마지막에서 출발한다는 것은 거의 모든 곳에서 주행 라인이 점유되어 있다는 뜻이다. Verstappen은 매번 완벽한 전통적 추월 지점을 기다릴 수 없었다. 그는 어느 카트가 이미 진로를 확정했는지 읽고, 열린 채로 남을 틈을 찾아내고, 시도를 즉시 끝낼 수 있는 접촉을 피해야 했다.
한 랩에 64계단을 오르는 것은 순수한 공격성처럼 들리지만, 접촉을 피하는 것도 똑같이 중요했다. 큰 무리는 갑작스러운 제동을 만들고 여러 드라이버가 같은 틈에 반응할 수 있다. Verstappen은 각 움직임을 일찍 선택하고 다른 드라이버가 볼 수 있는 위치에 자신의 카트를 두었다. 그의 속도가 기회를 만들었지만, 명확한 위치 선정이 추월을 가능하게 했다.
앞에 카트가 적어질수록 모든 추월에 더 많은 계획이 필요했다
4랩 무렵 그는 약 25위였고, 두 랩 뒤에는 톱10에 도달했다. 그 시점에서 트래픽 밀도는 낮아졌지만, 남은 상대들은 서킷의 더 넓은 구간에 흩어져 있었고 더 명확한 라인을 가지고 있었다. 각 추월은 더 큰 접근 거리를 필요로 했고 더 이상 군중 속에 숨을 수 없었다.
이때 랩 일관성이 중요했다. 작은 실수는 그 자체의 1초 일부만 잃는 것이 아니라 다음 따라잡기를 지연시켰다. Verstappen은 코너를 통과하며 모멘텀을 유지하면서 어느 구간이 가장 안전한 추월을 제공하는지 계획해야 했다. 추격은 시각적으로 덜 화려해졌지만 반복되는 정밀함에서 더 demanding해졌다.
| 단계 | Verstappen의 위치 또는 임무 |
|---|---|
| 출발 | 99대의 카트 뒤 |
| 1랩 종료 | 64계단 상승 |
| 6랩 후 | 톱10 진입 |
| 14랩 | 선두 도달 |
그의 랩 타임은 그가 선두들을 얼마나 빨리 따라잡았는지 보여준다
Verstappen의 베스트 랩은 2:20.673이었고, 또 다른 선두 경쟁자는 2:23.327을 기록했습니다. 몇 초의 차이는 여러 랩을 지나면 상당해지는데, 특히 선두가 느린 카트를 추월하며 시간을 잃을 때 더욱 그렇습니다. 따라서 Verstappen은 선두가 아직 보이지 않는 상황에서도 격차를 줄일 수 있었습니다.
생 랩 타임만으로는 충분하지 않았습니다. 라인을 벗어난 추월은 제동 지점을 바꾸고 다음 코너에 영향을 줄 수 있습니다. 트래픽 속에서 이론상 가장 빠른 랩을 쫓는 드라이버는 약간 느린 진입을 받아들이고 추월을 깔끔하게 마무리하는 드라이버보다 더 많은 것을 잃을 수 있습니다. Verstappen은 페이스 우위에 각 상황을 짧게 유지할 수 있는 충분한 유연성을 결합했습니다.
Verstappen은 한계에 이르기 훨씬 전에 1위에 올랐다
이 도전은 최대 서른 랩 또는 75분까지 허용되었지만, 선두는 열네 랩 만에 바뀌었습니다. 이렇게 일찍 끝났다는 것은 결정적인 작업이 두 단계로 이루어졌음을 보여줍니다. 엄청난 초반 상승과 남은 격차의 꾸준한 축소입니다. 시간에 쫓기는 막판의 필사적인 시도는 필요하지 않았습니다.
선두에 오르자 목표는 이미 달성된 상태였습니다. 이는 타이어 상태, 방어, 결승선 통과가 여전히 중요한 일반 레이스와 다른 점입니다. 그럼에도 1위에 도달하려면 많은 동일한 습관이 필요했습니다. 공간 인식, 제동 시의 집중력, 그리고 추월을 마칠 때마다 즉시 리셋하는 능력입니다.
카트는 기본적인 주행 실력을 분명히 보여준다
Formula 1은 드라이버를 에너지 회수, 타이어 전략, 무선 정보, 고도로 발달한 공기역학으로 둘러쌉니다. 카트는 그러한 층을 많이 걷어내고 라인 선택과 근접 위치 선정을 더 쉽게 볼 수 있게 합니다. 기계는 더 단순하지만, 백 명의 필드는 기술이 아니라 사람을 통해 복잡성을 만들어냅니다.
이 이벤트를 모든 참가자를 세계 챔피언과 비교해 순위를 매기는 데 사용해서는 안 됩니다. 이는 다양한 경험의 드라이버들이 참여하는 추격전으로 설계되었습니다. 그 가치는 엘리트 드라이버가 속도를 유지하면서 트래픽을 얼마나 빠르게 읽는지 보여준다는 데 있습니다. Verstappen은 모든 추월을 개별적인 결정으로 처리함으로써 자신의 커리어에서 가장 큰 필드를 통과했습니다.
다양한 실력 수준을 통과하려면 하나의 공통된 기준이 필요했다
혼합된 필드에는 제동 기준과 경험 수준이 다른 드라이버들이 있습니다. Verstappen은 모든 상대가 Formula 1 라이벌처럼 방어할 것이라고 가정할 수 없었습니다. 그는 자신의 카트를 눈에 띄게 만들고, 실행 가능한 여유를 남기고, 상대 드라이버가 이미 진로를 확정했다면 그 공간을 포기해야 했습니다. 더 빠른 경쟁자가 훨씬 높은 속도로 접근할 때 책임은 줄어드는 것이 아니라 커집니다.
그러한 인식 덕분에 이 도전은 빠를 뿐만 아니라 신뢰할 수 있었습니다. 접촉은 이벤트를 망칠 수 있었고 다른 참가자의 카트도 손상시킬 수 있었습니다. 이렇게 많은 추월을 깔끔하게 완수한 것은 용기뿐 아니라 접근 속도에 대한 통제력을 보여주었습니다. 가장 안전한 움직임은 종종 가장 빠른 움직임이기도 했는데, 이는 Verstappen이 망가진 출구에서 회복하는 대신 즉시 가속할 수 있게 해주었습니다.
댓글 없음